Software für den Betrieb
Sedenius Teleoperation
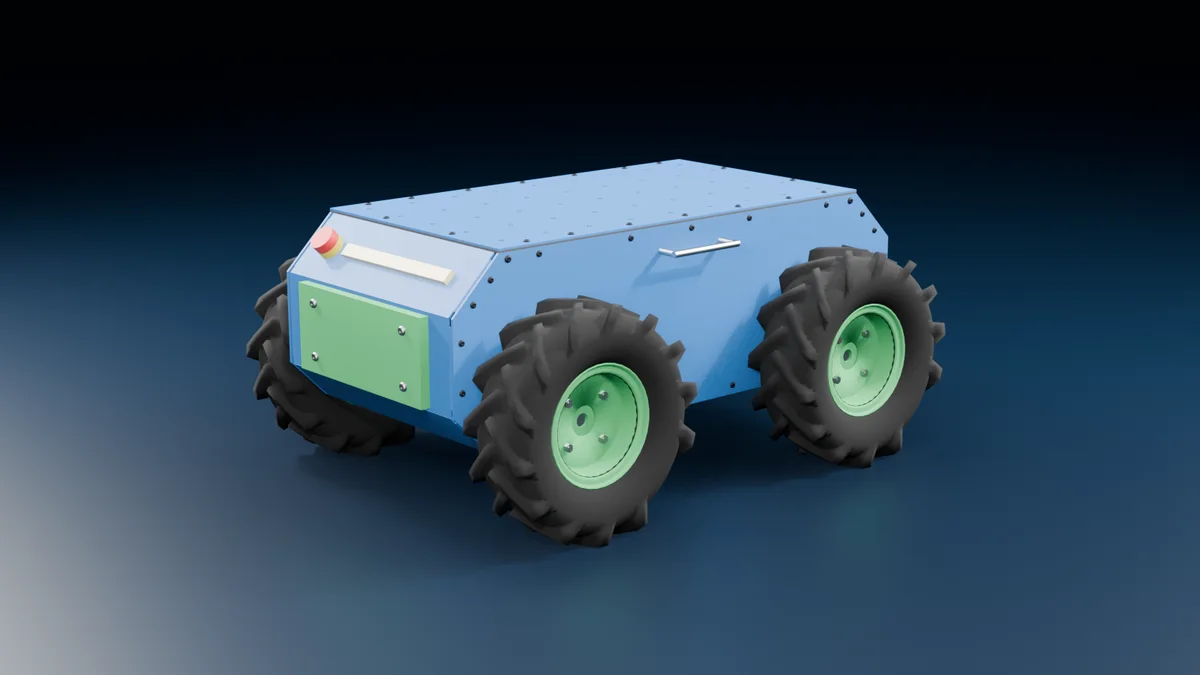
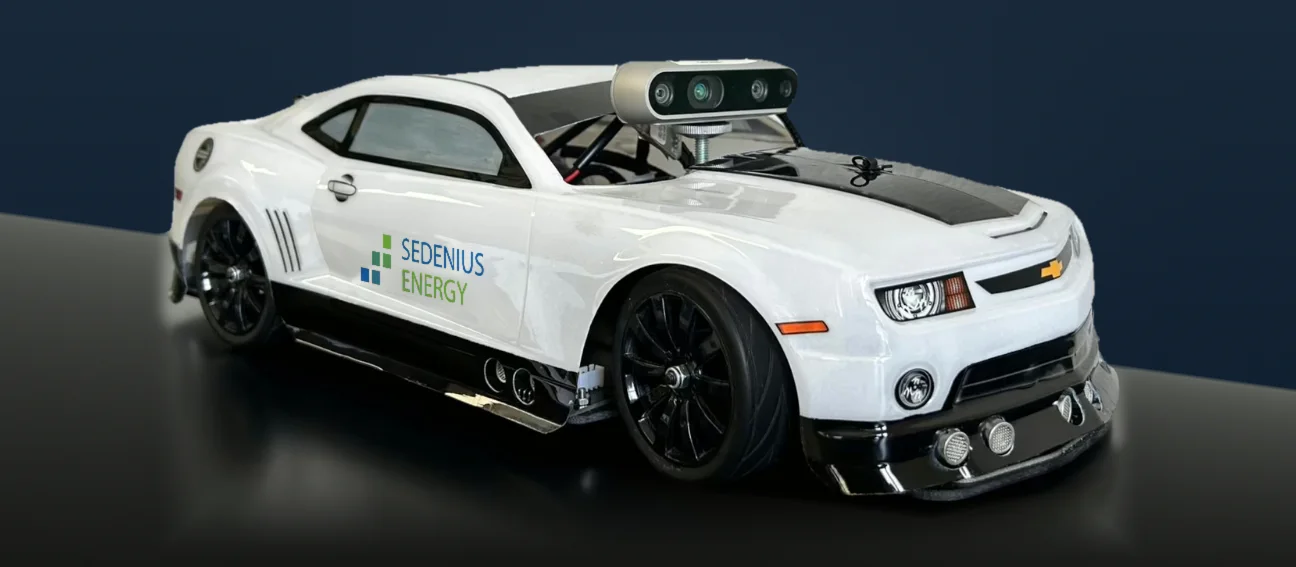
Ferneingriff für mobile Roboter, direkt aus dem Browser. Kommt die Autonomie an ihre Grenze, fordert das Fahrzeug Unterstützung an — der Bediener übernimmt mit Gamepad oder Lenkrad, sieht Telemetrie und erkannte Umfeldobjekte live und gibt die Fahrt wieder an die Autonomie zurück. Über ROS 2 und VDA 5050 auch an Fremdfahrzeuge anbindbar. Entstanden als Teil der Software-Plattform SedFlow, mit Erfahrungen aus den Forschungsprojekten ABSOLUT, ABSOLUT II und Aurasys.
Browserbasiert, keine Installation
ROS 2 Ackermann-Drive · VDA 5050 / MQTT
Gamepad & Lenkrad (Logitech G29, Thrustmaster)
Not-Halt, Tempolimit, Verbindungsüberwachung
Ein Fahrzeug je Bedienplatz